
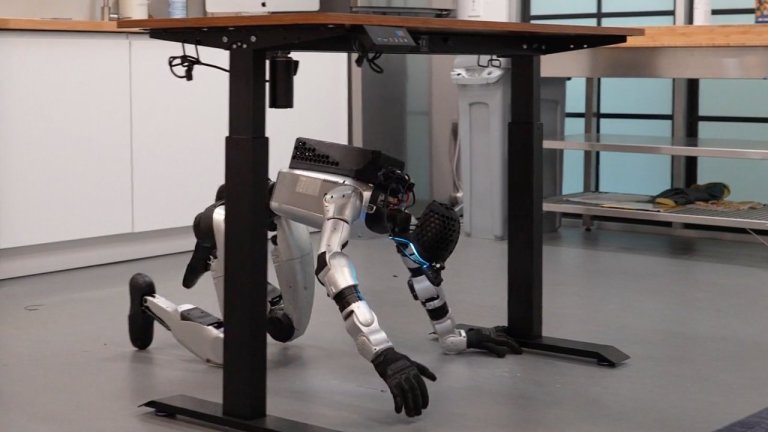
애플 연구진이 M4 Pro 맥 미니를 등에 장착한 유니트리 G1 휴머노이드로, 가상 환경에서 학습한 움직임을 실제 공간에서 시험했다. 로봇은 미리 지도화하지 않은 방에서 장애물을 피하고, 낮은 장애물 아래를 통과하는 등 지시에 맞춰 몸을 움직였다. 애플이 자체 로봇을 출시한 것이 아니라, 시판 로봇에 연구용 제어 시스템을 적용한 사례다.
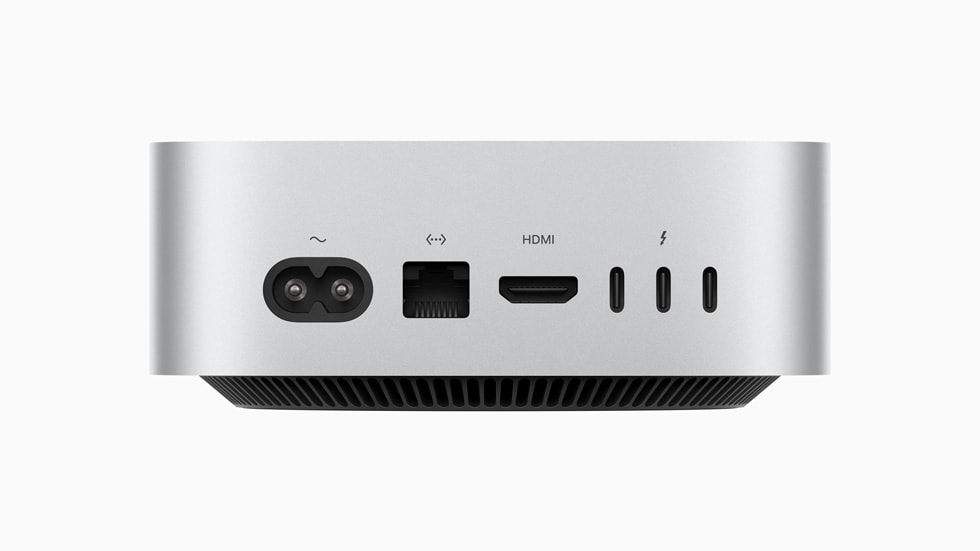
맥 미니는 지시와 카메라 영상을 해석
연구진은 로봇 머리에 광각 카메라를, 등에 통합 메모리 64GB를 갖춘 M4 Pro 맥 미니를 장착했다. 맥 미니에서는 영상과 언어를 함께 처리하는 모델을 실행했다. 이 모델은 카메라로 본 장면과 사용자의 지시를 바탕으로 로봇이 다음에 수행할 동작을 결정한다.
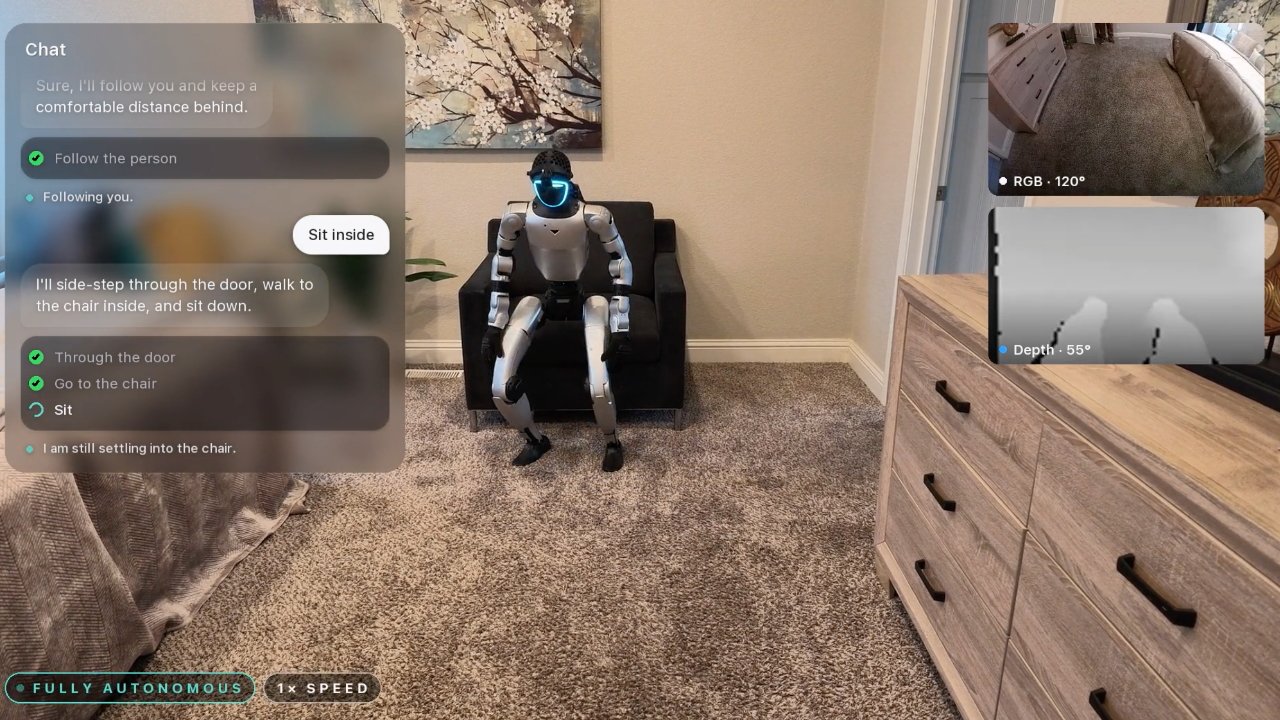
HALO는 지시 해석, 전신 동작 계획, 관절 제어를 나눠 처리한다. 상위 모델이 무엇을 할지 판단하면 동작 생성기가 몸 전체의 움직임을 계획하고, 하위 제어기가 이를 관절 명령으로 바꾼다. 맥 미니가 맡은 것은 상위 모델의 로컬 실행이며, 로봇의 관절을 제어하는 과정은 별도 단계다.
실제 공간 6곳에서 단일 과제 360회 시험
연구진은 가상 주거 공간에서 얻은 영상·언어·동작 데이터로 움직임을 학습시켰다. 실제 시험 장소는 학습 데이터에 포함되지 않았고, 시험을 위해 미리 스캔하거나 지도를 만들지도 않았다. 각 장소에서 과제별로 10회씩 진행해, 실제 공간 6곳에서 총 360회의 단일 과제 시험을 집계했다.
논문에 따르면 실제 환경에서 단일 과제의 평균 성공률은 91%였다. 이 수치는 연구진이 정한 개별 동작의 시험 결과이며, 여러 단계로 이어진 임의의 집안일을 끝까지 해낸 비율은 아니다. 연구진은 공식 프로젝트 페이지에 실제 로봇과 시뮬레이션의 동작 영상, 논문, 연구 코드를 공개했다.
출처: AppleInsider 원문
관련 자료: HALO 공식 프로젝트와 로봇 시연 영상
HALO 연구 논문
HALO 연구 코드
Apple Newsroom: M4·M4 Pro 맥 미니
KMUG 애플에 대한 모든 것.
Apple 케이머그 김영권
https://kmug.com
KMUG 케이머그에서 더 알아보기
구독을 신청하면 최신 게시물을 이메일로 받아볼 수 있습니다.
댓글을 달려면 로그인해야 합니다.